

Kebşirleýji Jig Armatura Klipsleri Awtomatiki kebşirleme Line CNC Kebşirleýji Robot
Wideo
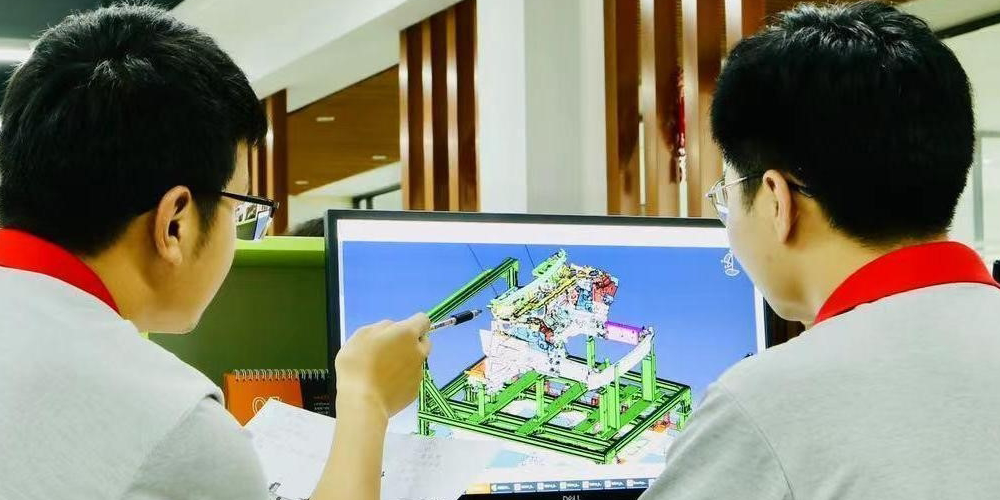
Robot Simulýasiýa (DELMIA)
Robot simulýasiýa wirtual älemde hakyky we takyk hereketleri we jogaplary döredýär, fiziki älemde nämeleriň boljakdygyny görkezýär, bu bolsa bize önümçilik proseslerini esasy enjamlary ýa-da önümçilik gatlaryny baglamak ýaly wagt we çykdajy jerimeleri bolmazdan dizaýn etmäge we optimizirlemäge mümkinçilik berýär.
Biz barada
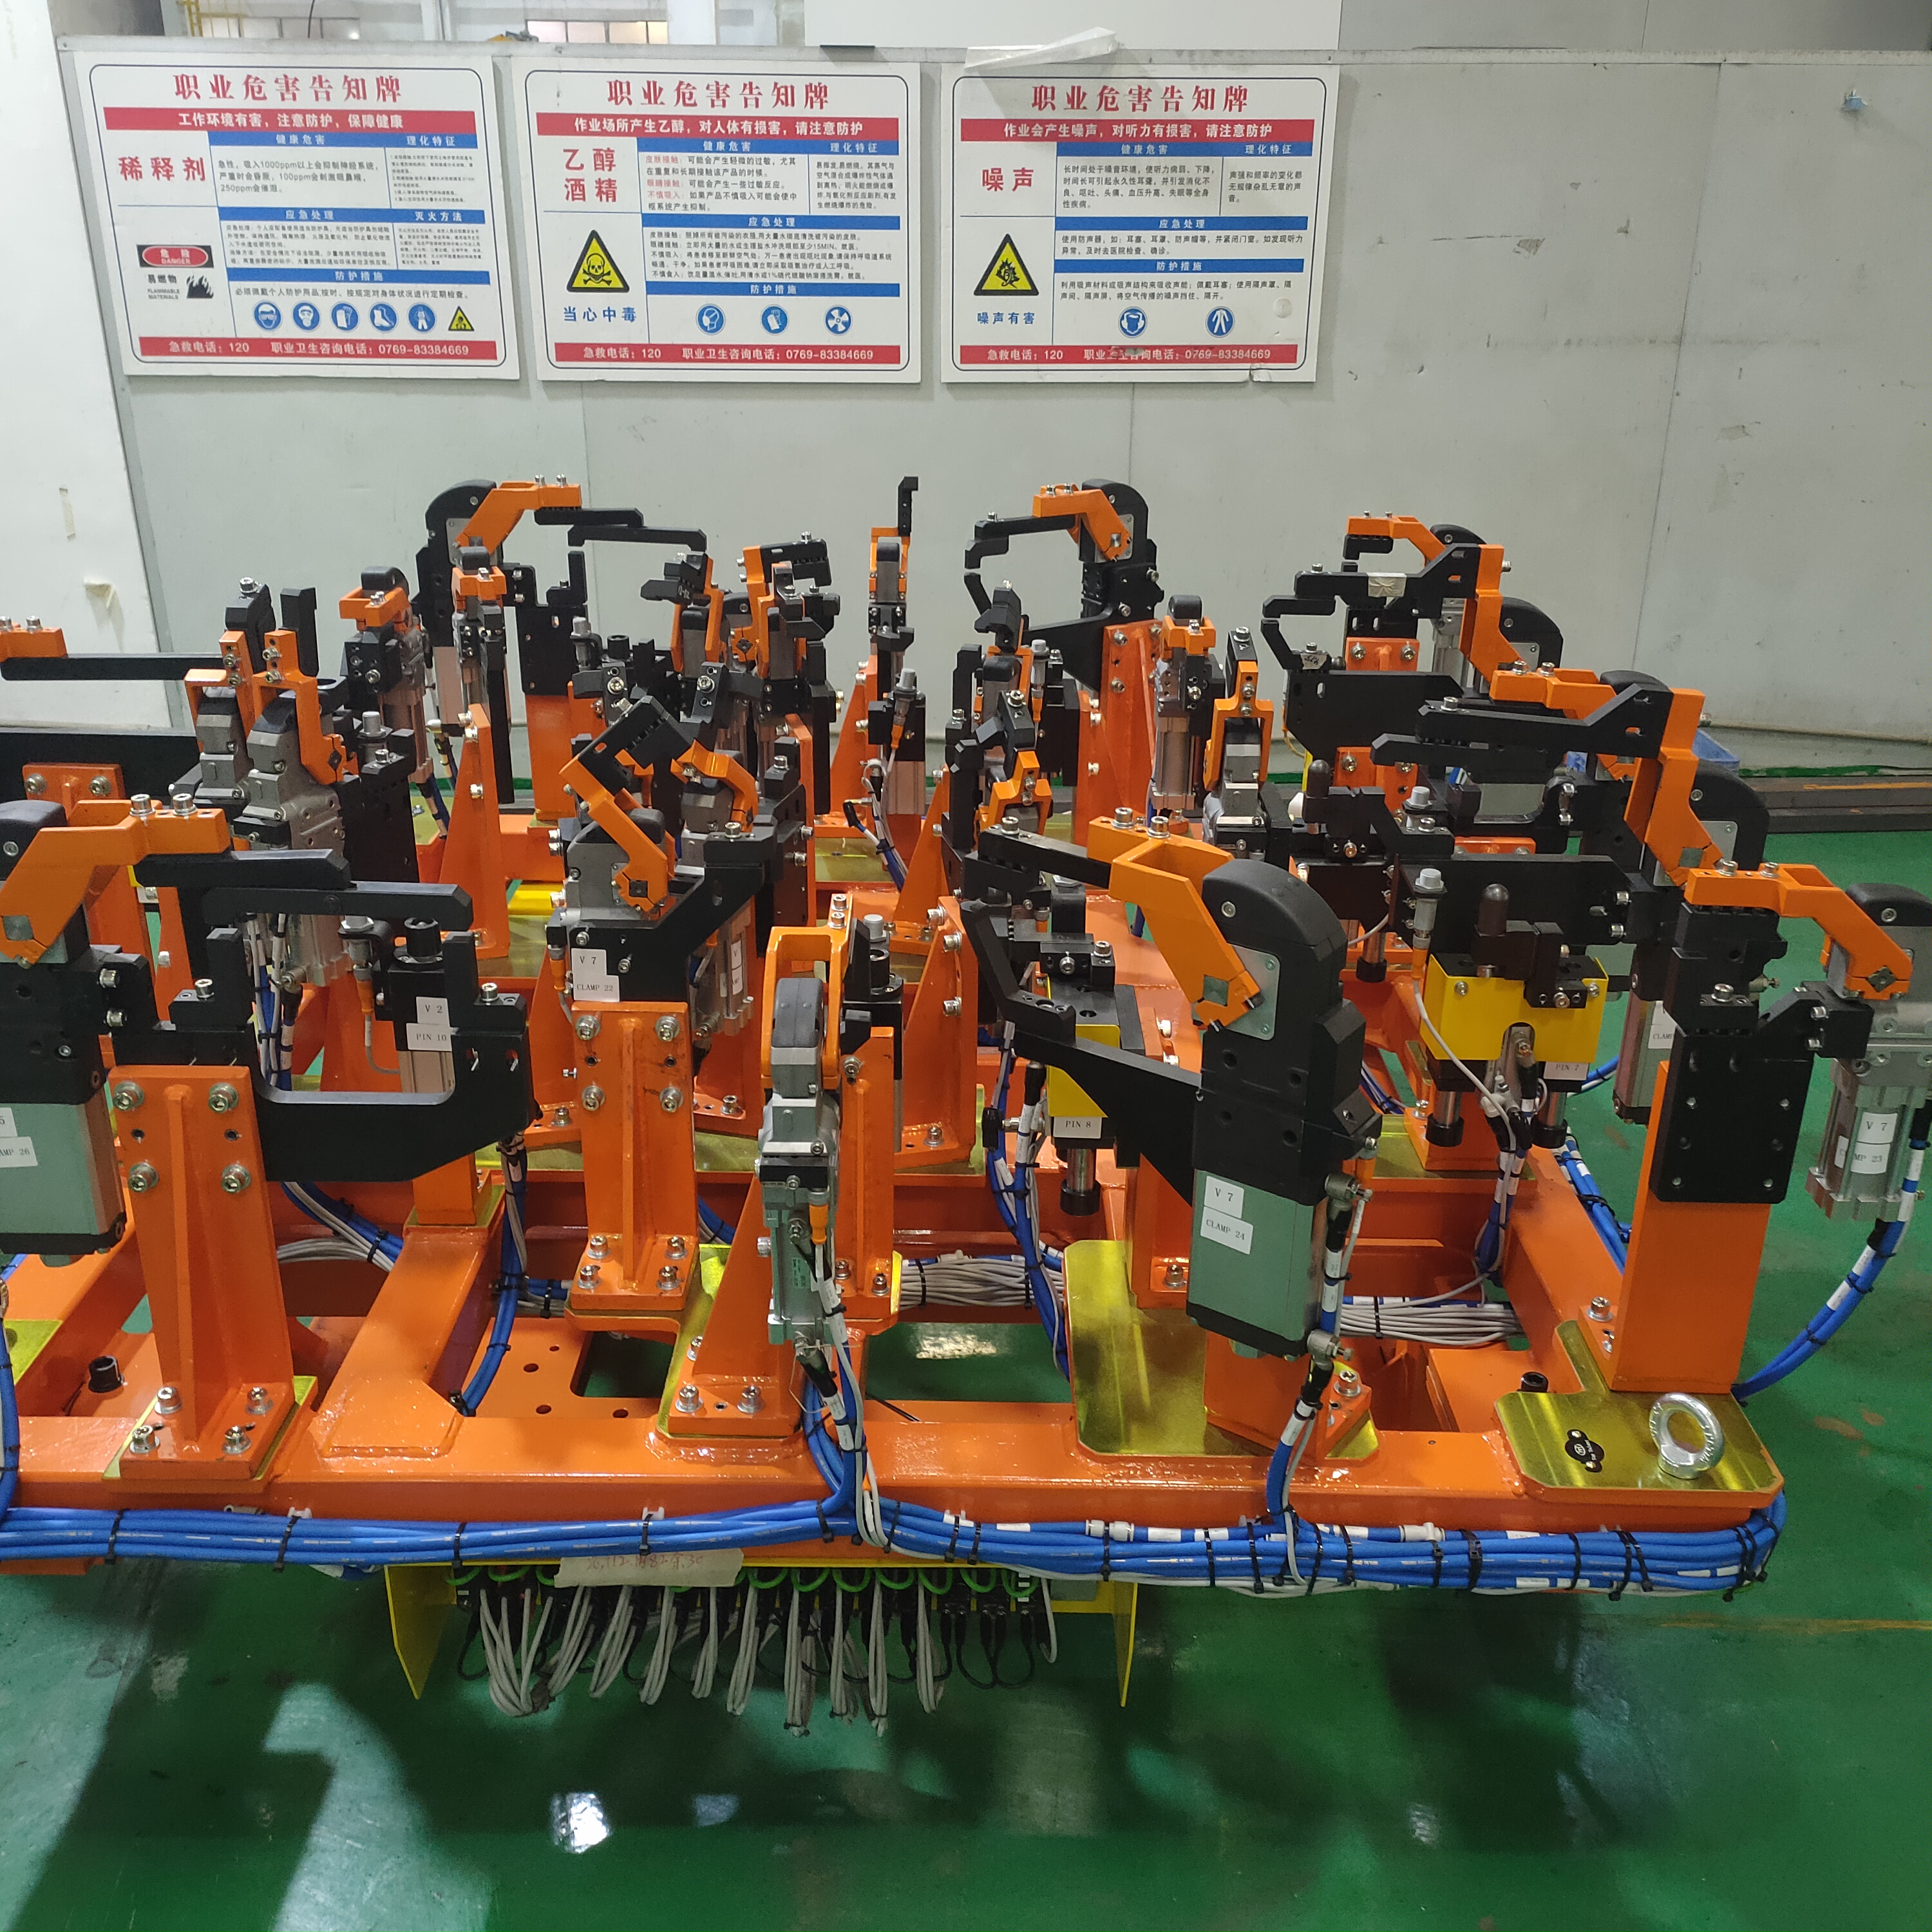
Önümiň suratlary
Giriş
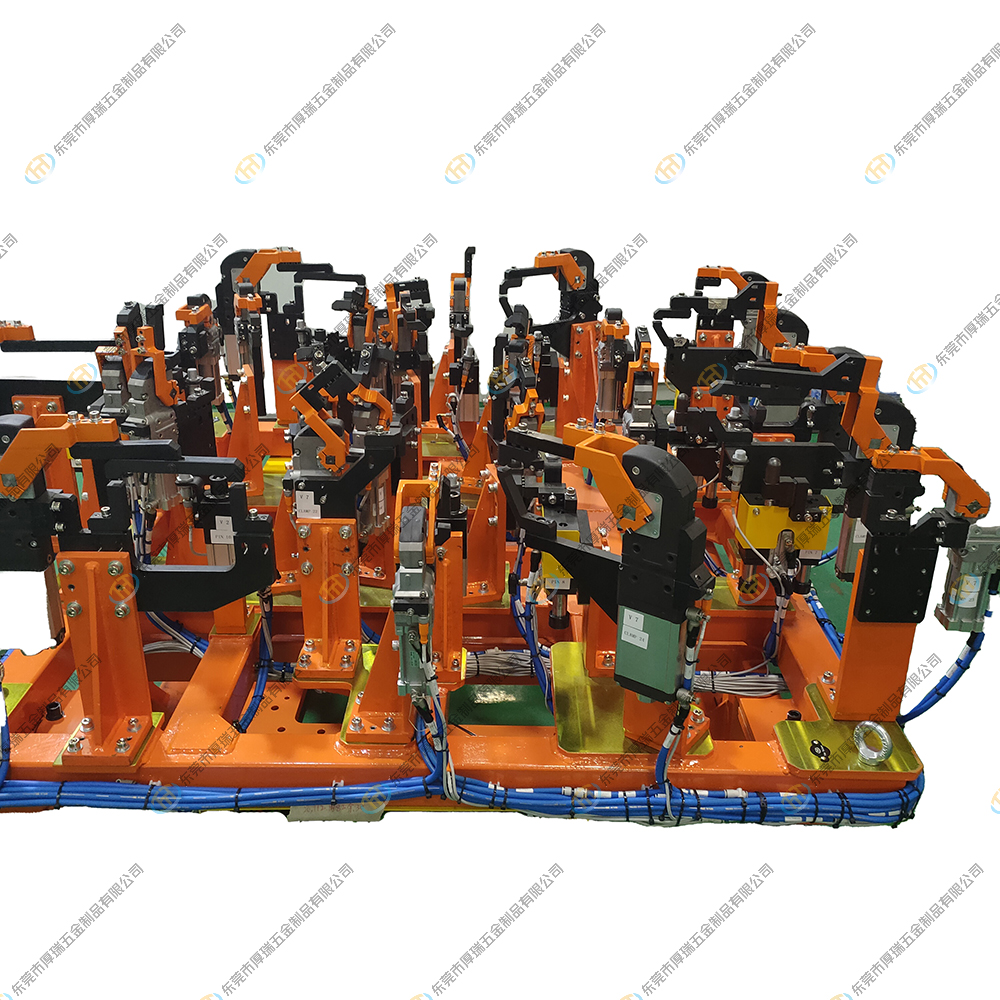
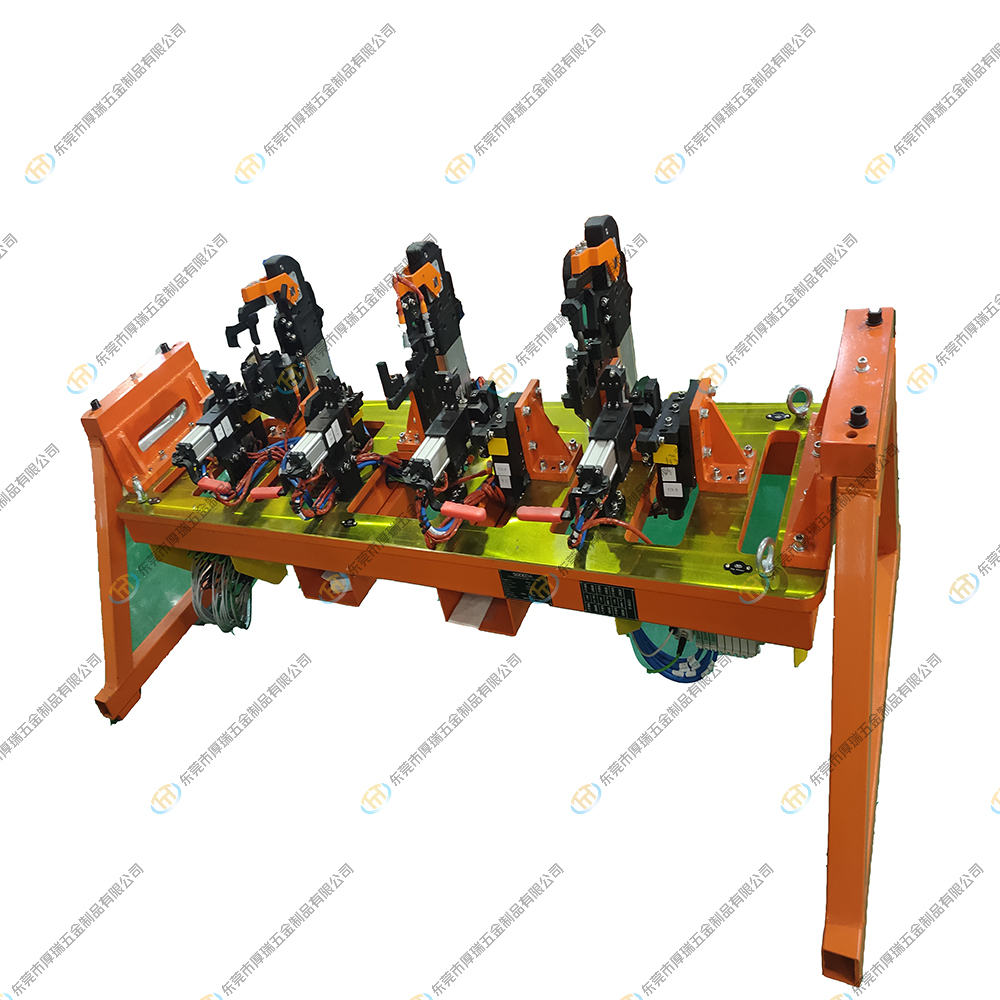
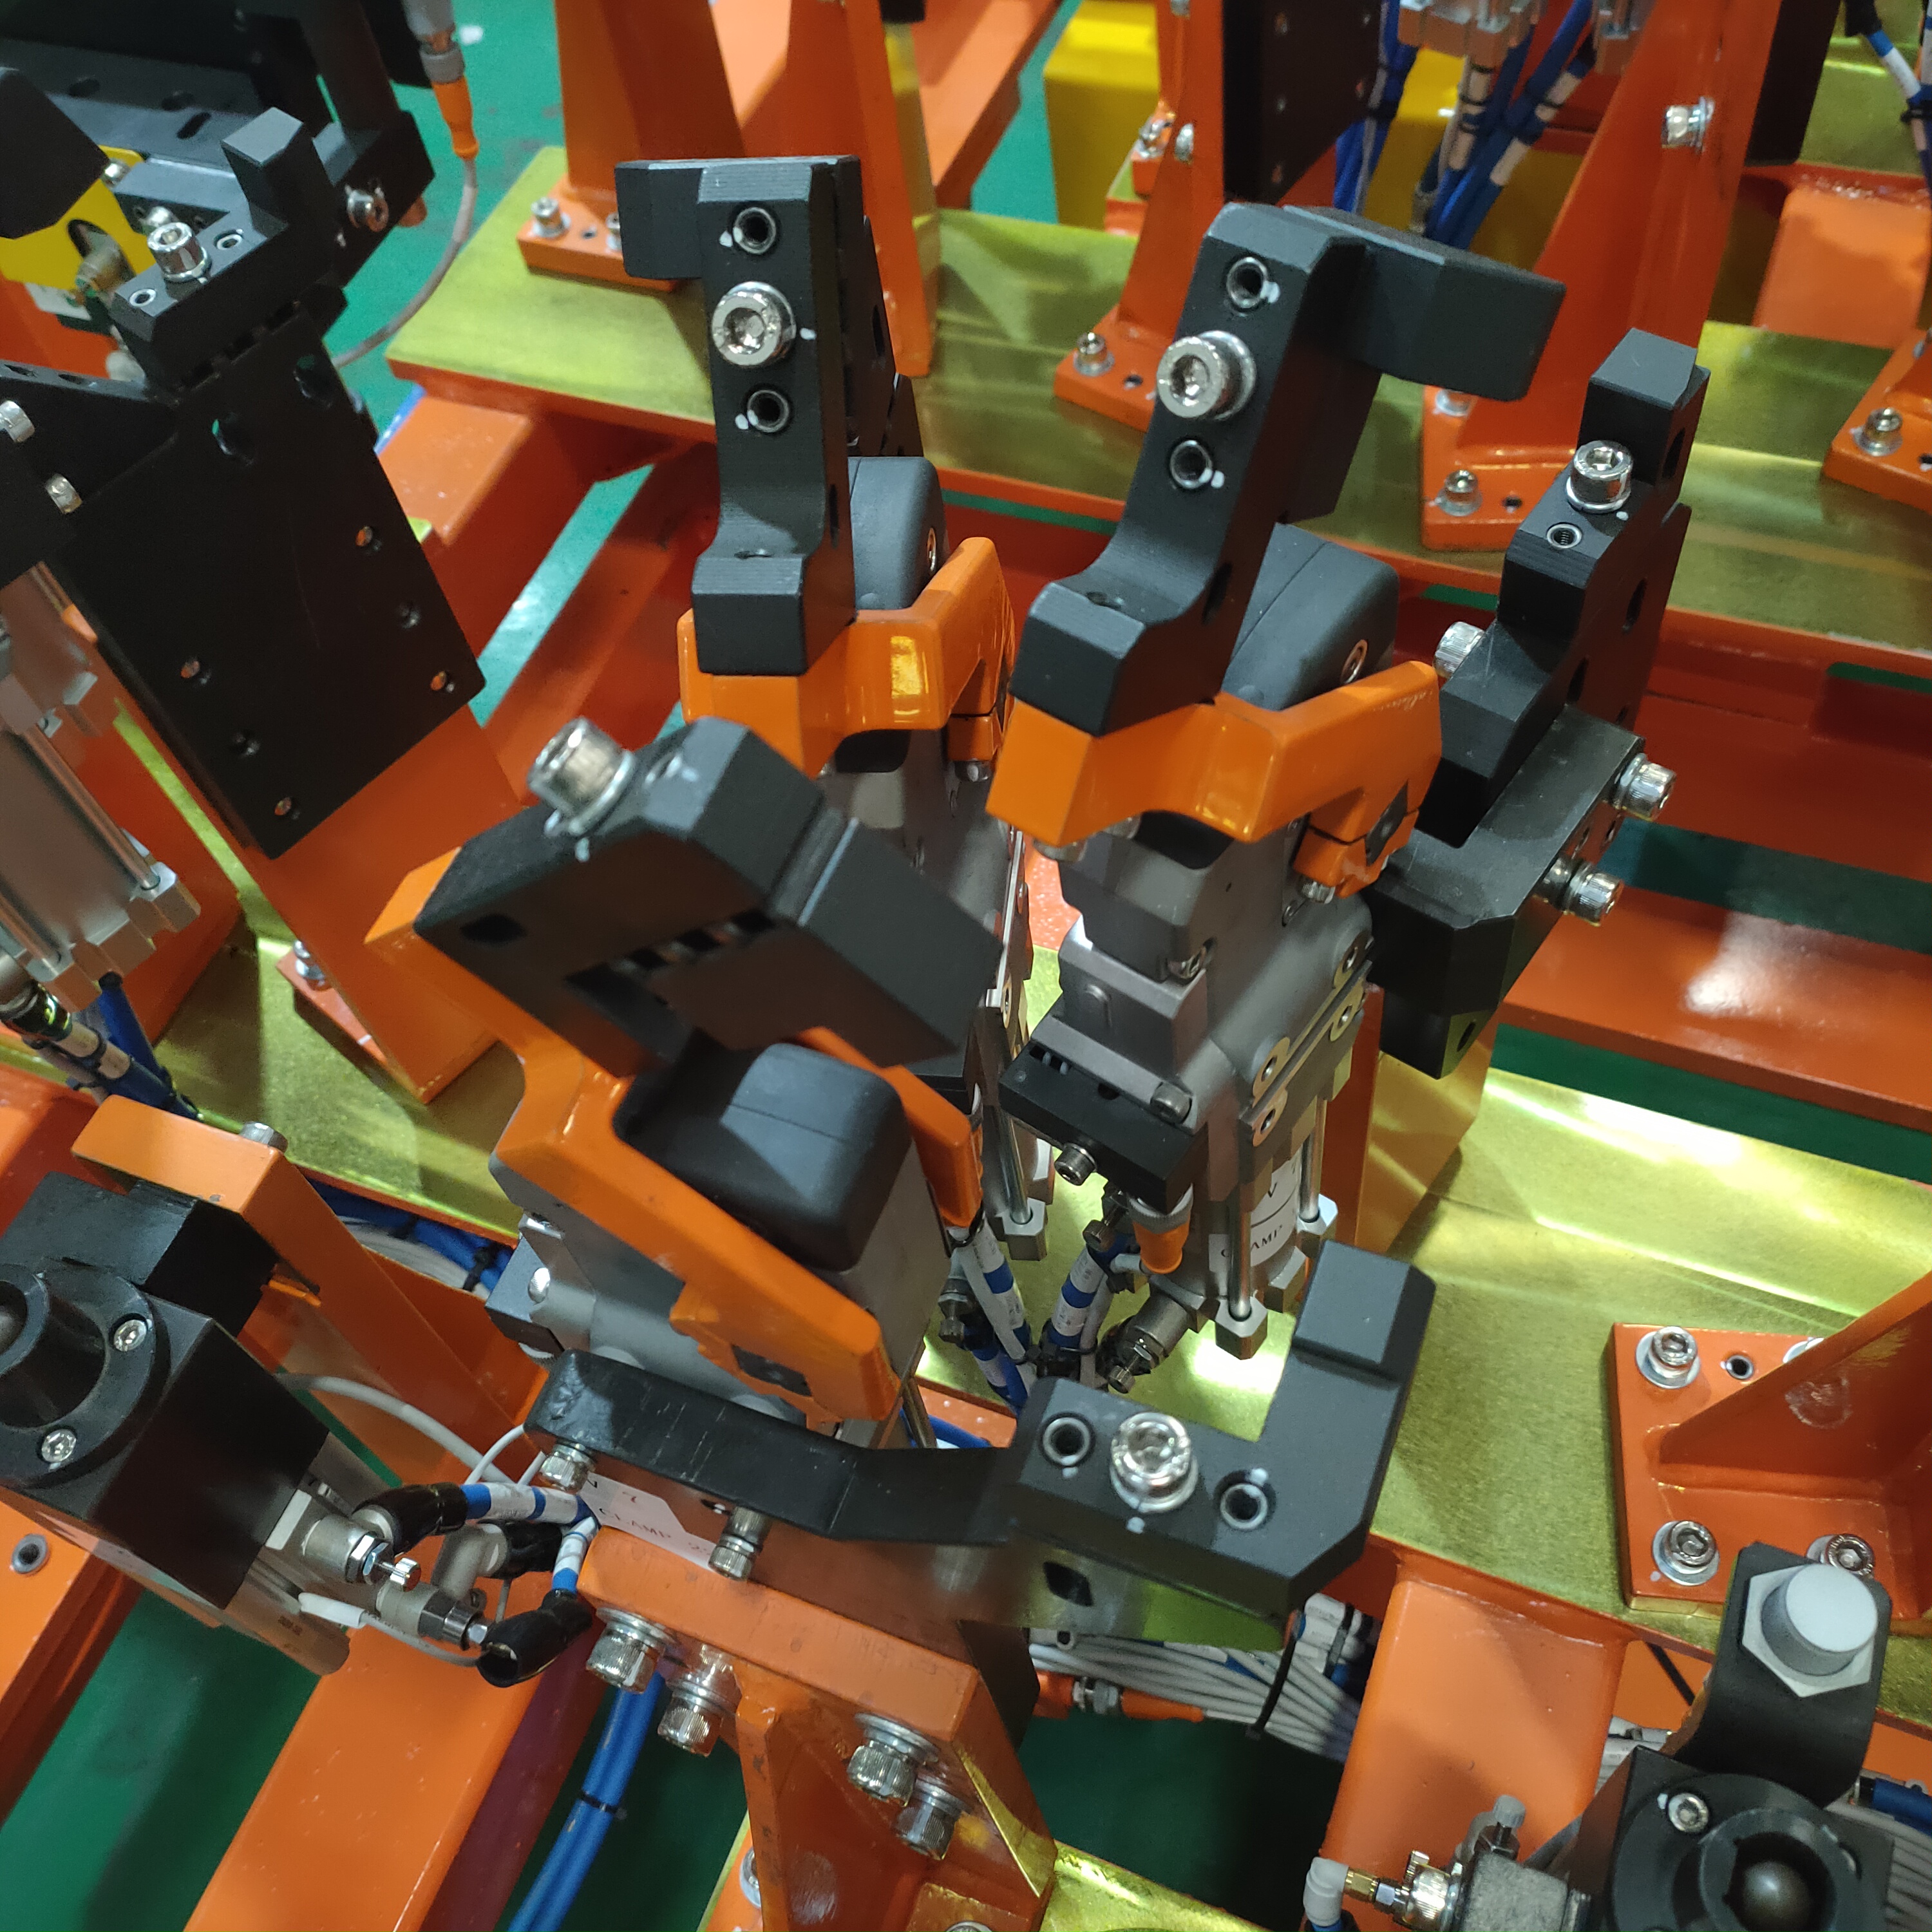
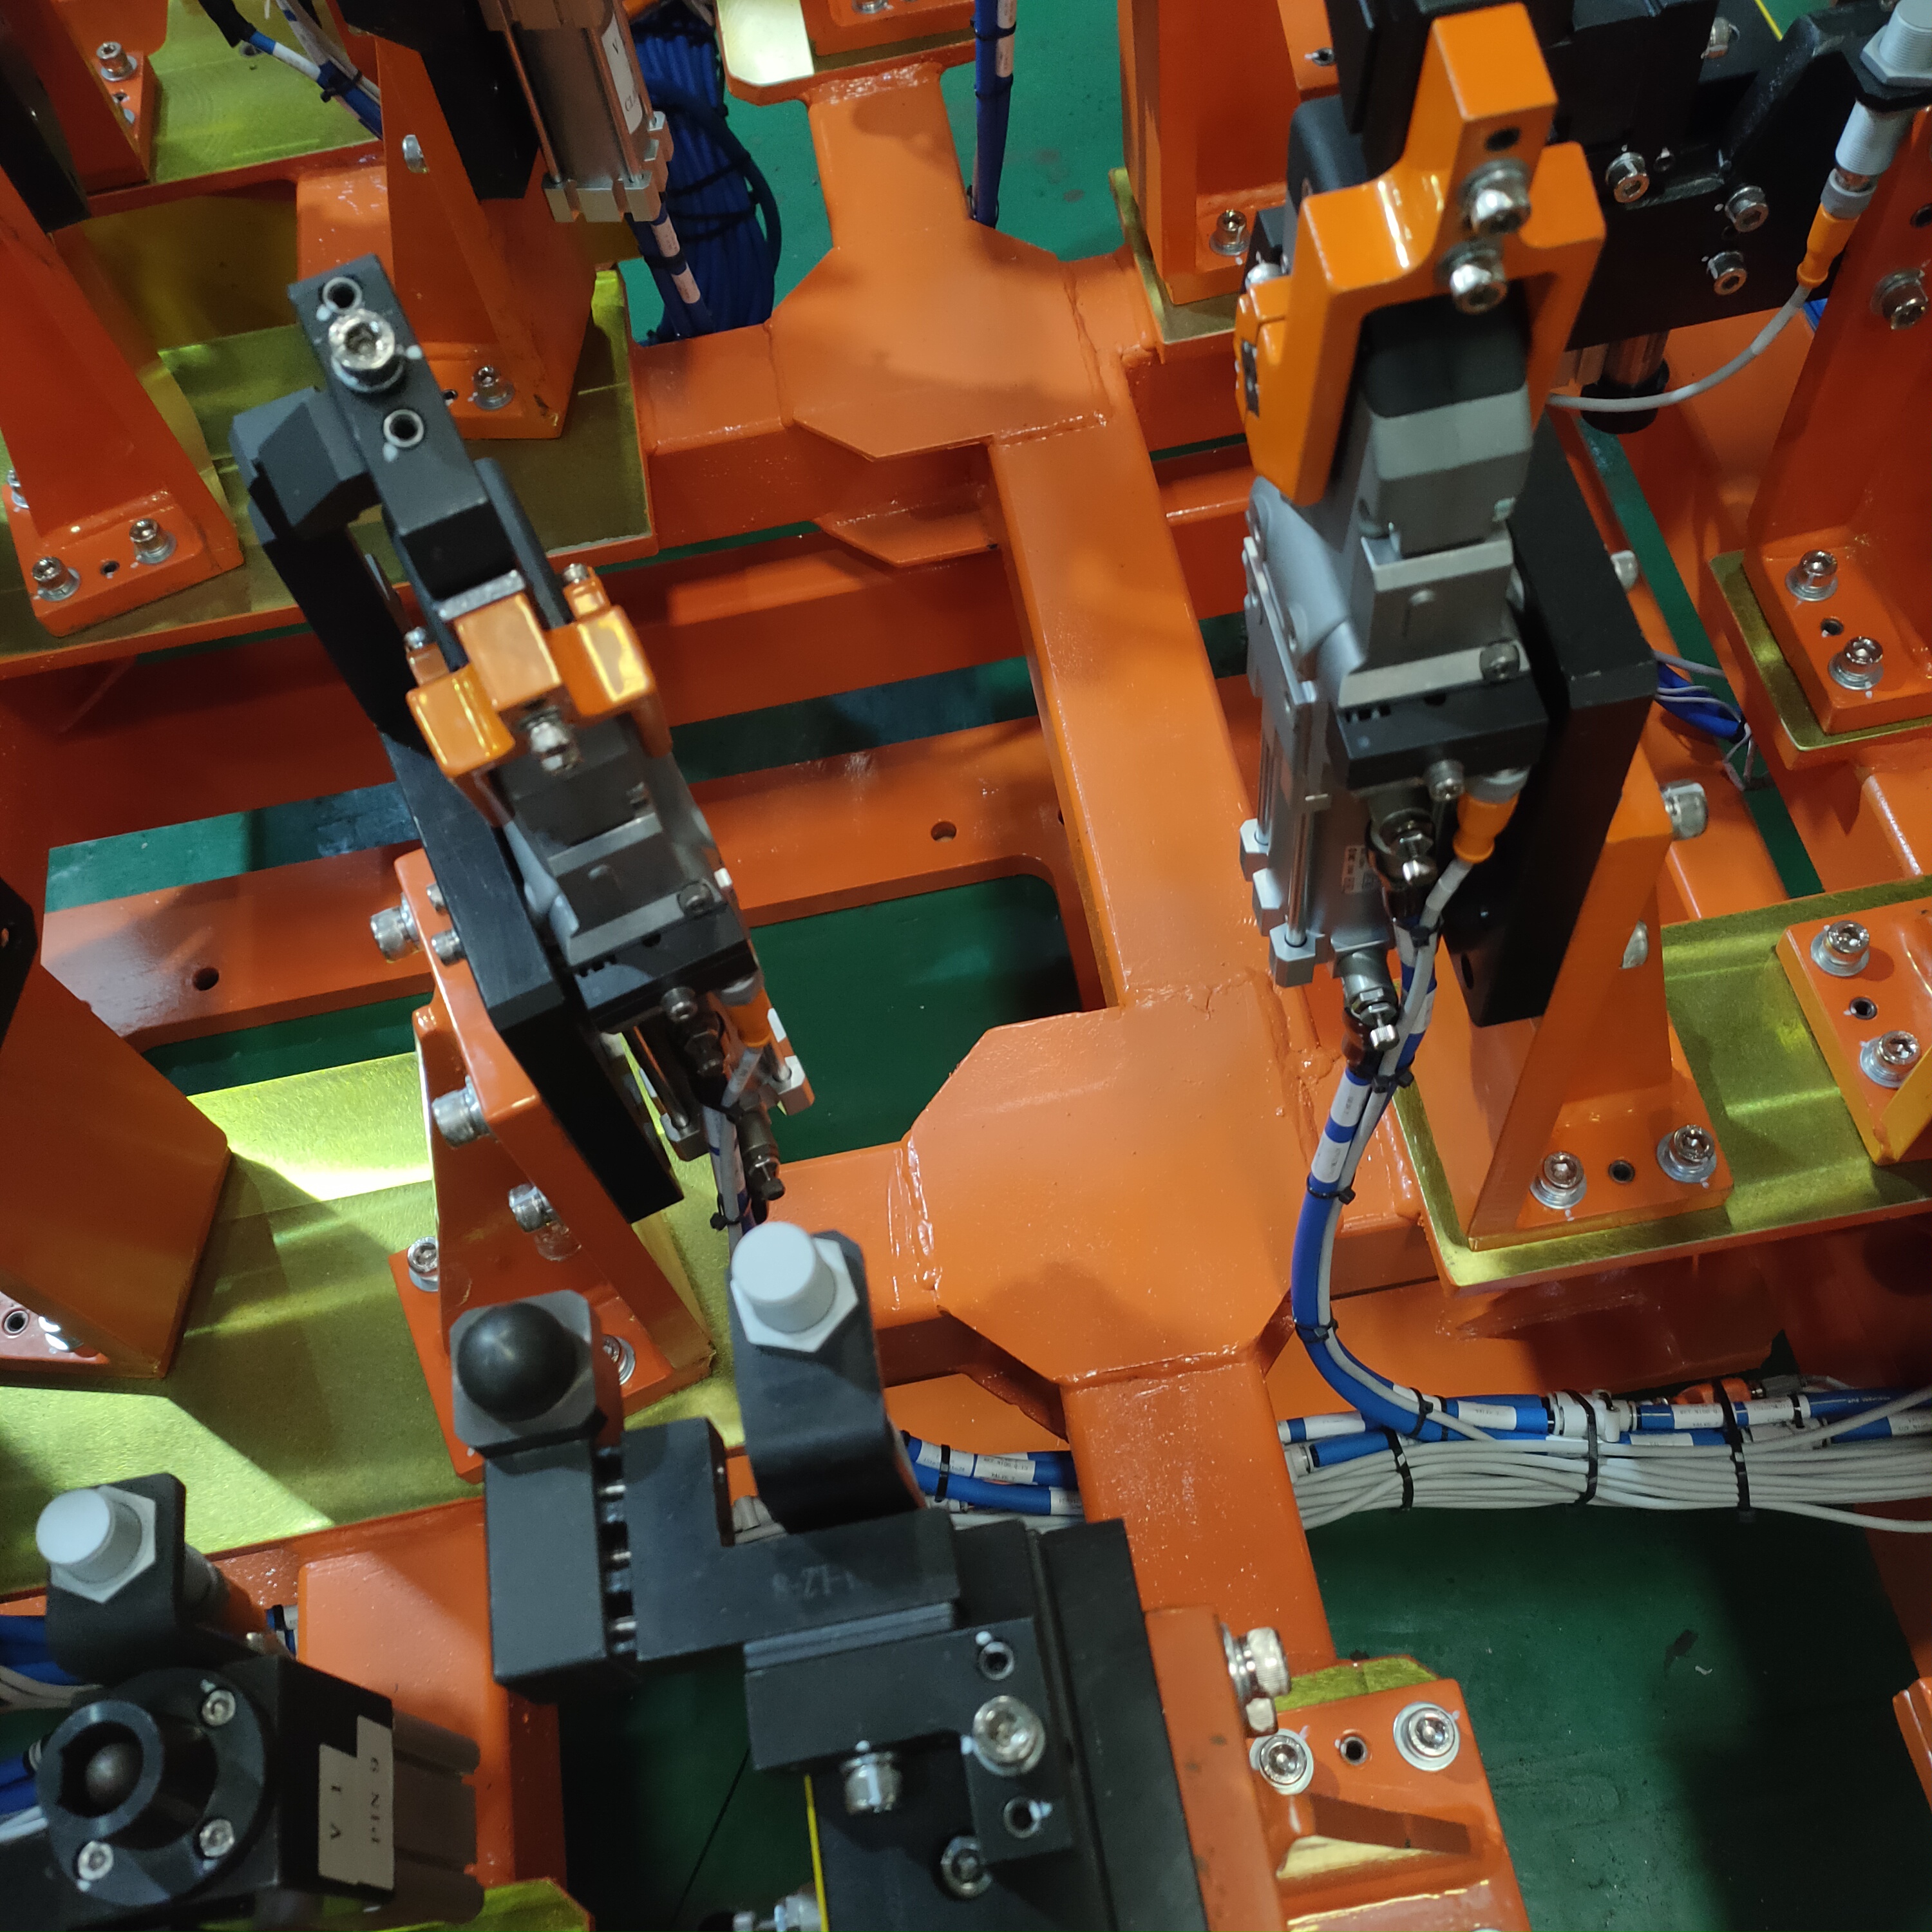
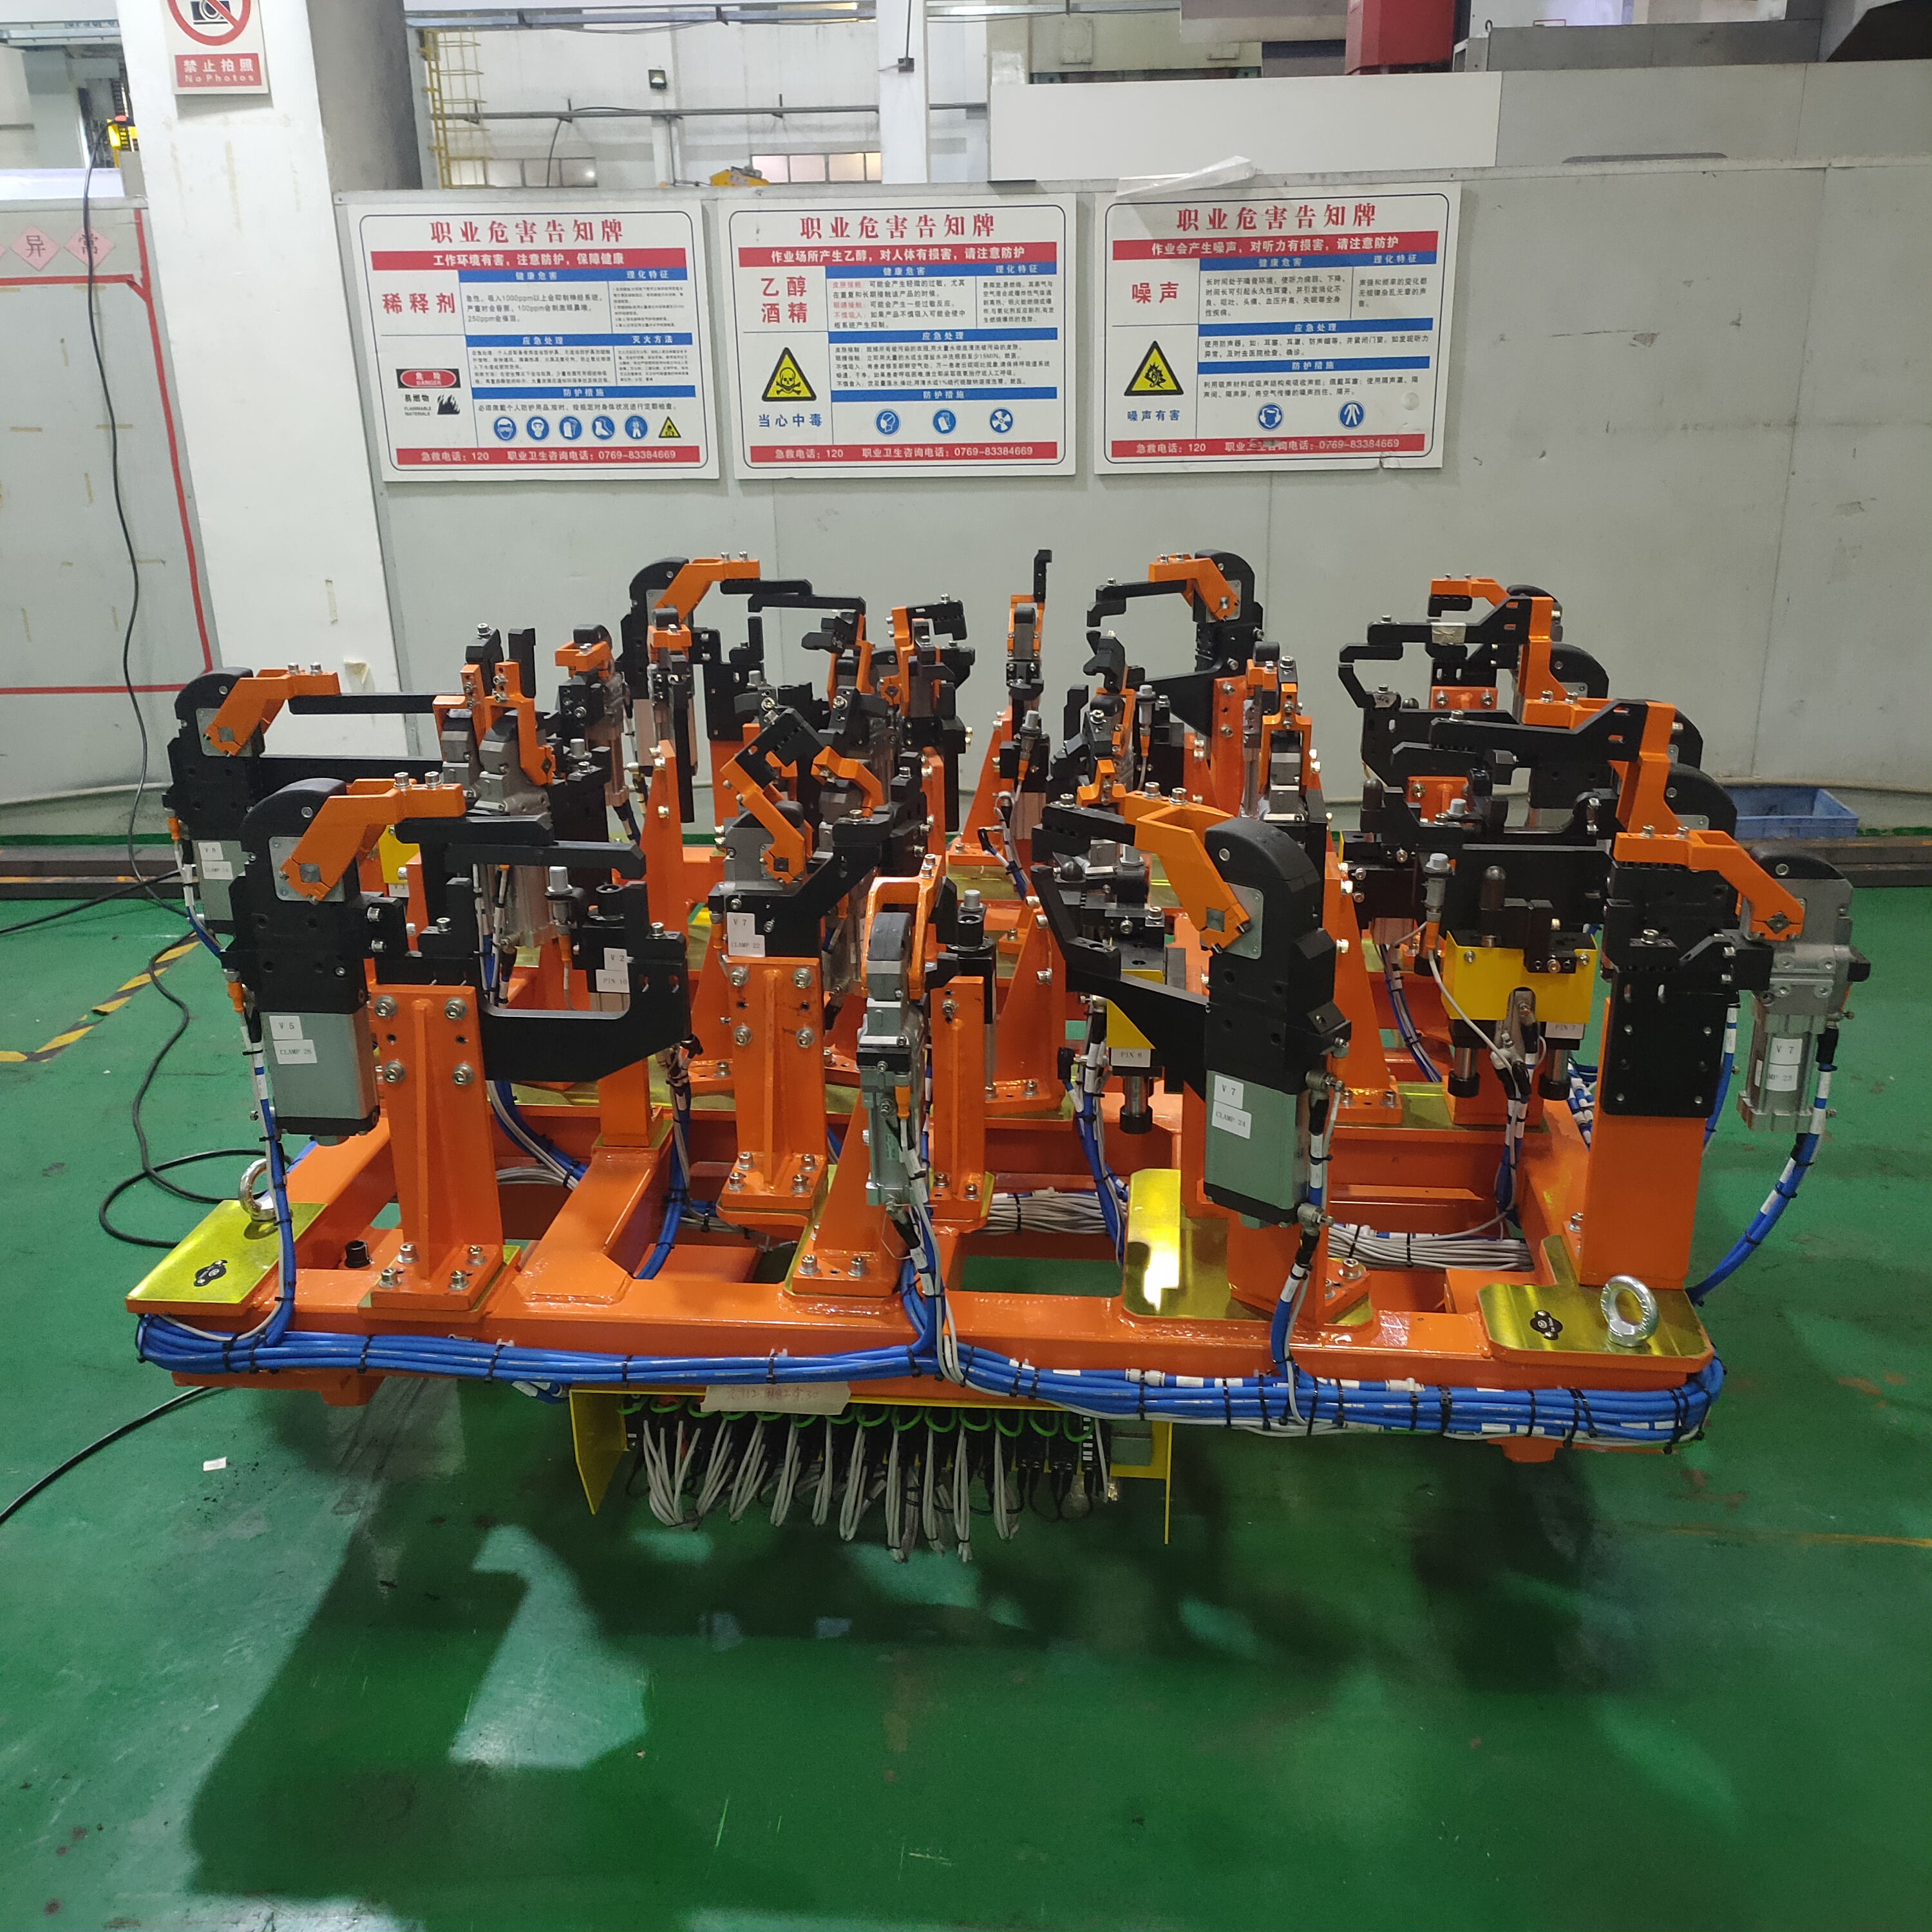
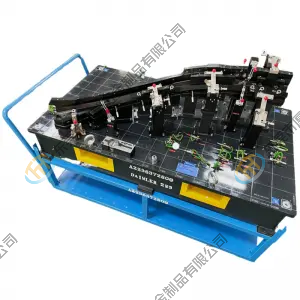
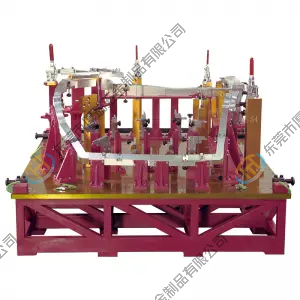
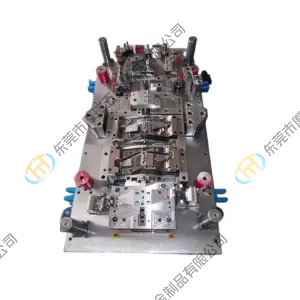
TTM tarapyndan öndürilen awtoulag kebşirleýji jibi ýokary berklikli polat we alýumin materiallary ulanylyp öndürilýär, bu bolsa jibi kebşirleme wagtynda titreme we basyşa çydamly bolmak üçin ýeterlik berklige we berklige eýe bolmagyny üpjün edýär. Iş böleginiň zaýalanmazlygyny ýa-da poslanmazlygyny üpjün etmek üçin armaturanyň ýüzi takyk işlenip, örtülýär.
TTM-iň awtoulag kebşirleýji enjamlary kebşirleme prosesinde iş böleginiň berk berkidilmegini üpjün etmek üçin iş böleginiň ölçeglerini we görnüşini doly göz öňünde tutup dizaýn edildi. Enjamyň ähli bölekleri enjamyň gurnalmagyny we sazlanmagyny örän aňsatlaşdyrmak üçin takyk işlenip düzüldi.
Mundan başga-da, TTM-niň awtoulag kebşirleýji enjamlary kebşirleme wagtynda enjamyň durnuklylygyny we ygtybarlylygyny üpjün etmek üçin ygtybarly elektrik we gidrawliki ulgamlara eýedir. Jigiň uzak möhletli ulanylyşda ýokary hilli we ýokary netijeliligini yzygiderli saklap bilmegi üçin onuň her bir bölegi berk synagdan geçirildi we barlandy.

.png)
.png)