
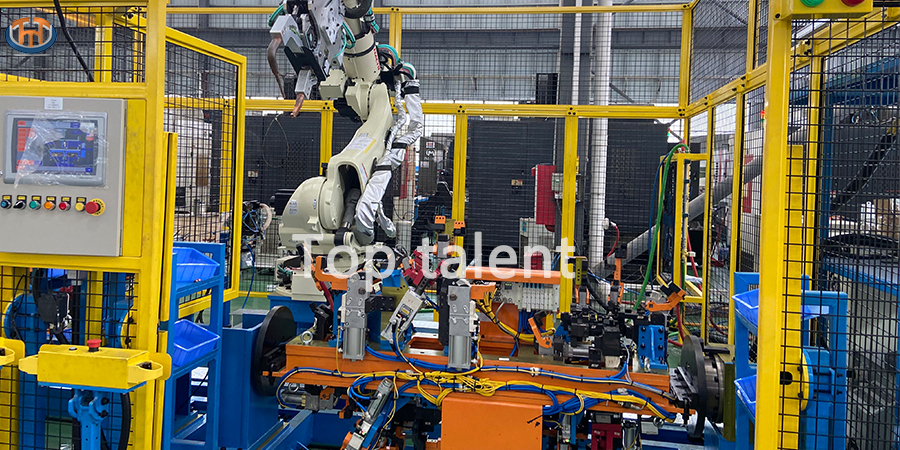
Robot kebşirleme deňsiz-taýsyz takyklygy, tizligi we yzygiderliligi hödürläp, önümçilik senagatyny düýpli özgertdi. Şeýle-de bolsa, robot kebşirleme ulgamlarynyň üstünligi köp derejede ... baglydyr.kebşirleme enjamlarynyň dizaýnyBu enjamlar kebşirleme prosesinde iş böleklerini ýerinde saklamak, takyklygy, gaýtalanmagy we howpsuzlygy üpjün etmek üçin örän möhümdir. Senagatlar has ýokary netijeliligi we uýgunlaşmagy talap edýändigi sebäpli,robotlaşdyrylan kebşirleme enjamlarynyň dizaýnyöňdebaryjy tehnologiýalary we innowasion usullary öz içine almak üçin ösdi.
Robot kebşirlemede armaturalaryň roly
Kebşirleýji enjamlar robot kebşirleýji ulgamlarynyň esasyny düzýär. Olar iş böleklerini ygtybarly berkitmäge we ýerleşdirmäge, burulmalary azaltmaga we kebşirleme prosesinde deňleşdirmegi saklamaga jogapkärdir. Gowy dizaýn edilen enjam diňe bir kebşirleme hilini ýokarlandyrman, eýsem sikl wagtyny we material ýitgisini hem azaldýar. Ýokary möçberdäki önümçilik gurşawynda enjamlaryň dizaýnyndaky kiçijik gowulandyrmalar hem çykdajylaryň ep-esli tygşytlanmagyna we öndürijiligiň ýokarlanmagyna getirip biler.
Armatura dizaýnynda esasy pikirler
Material saýlamak: Kebşirleýji enjamlar üçin materiallary saýlamak örän möhümdir. Enjamlar ýokary temperatura, mehaniki streslere we kebşirleýji suwuklyklaryň täsirine çydamly bolmalydyr. Umumy materiallara berk polat, alýumin we kompozit garyndylar girýär. Keramiki ýa-da termo çydamly gatlaklar ýaly ösen örtükler enjamlaryň ömrüni has-da uzaldyp biler.
Modullyk we çeýelik: Häzirki zaman önümçilik uýgunlaşmany talap edýär. Modully gurluş dizaýnlary dürli iş bölekleriniň geometriýalaryna laýyk gelmek üçin çalt täzeden konfigurasiýa etmäge mümkinçilik berýär. Bu, esasanam, önüm liniýalarynyň ýygy-ýygydan üýtgeýän awtoulag we awiakosmos ýaly pudaklarda peýdalydyr. Sazlanyp bilýän gysgyçlary, çalşyryp bolýan bölekleri we çalt aýrylýan mehanizmleri goşmak, enjamlaryň işlemeýän wagtyny ep-esli azaldyp biler.
Takyklyk we gaýtalanmaklyk: Robot kebşirleme ulgamlary mikron derejesindäki takyklyk bilen işleýär we enjamlar bu standarta laýyk gelmelidir. Dizaýnerler kebşirleme prosesinde termal giňelmäni, titremäni we mehaniki deflýasiýany hasaba almalydyrlar. Inženerler gutarnykly element seljermesini (FEA) we kompýuter kömekli dizaýn (CAD) programma üpjünçiligini ulanyp, önümçilikden öň enjamlar öndürijiligini simulýasiýa edip we optimizirläp bilerler.
Robototehnika bilen integrasiýa: Armaturalar robot gollary we kebşirleme enjamlary bilen sazlaşykly integrasiýa edilmelidir. Bu robot hereketi üçin degişli boşlugy üpjün etmegi, robotyň koordinata ulgamy bilen deňleşdirmegi we real wagt gözegçiligi üçin sensorlary ulanmagy öz içine alýar. Bilelikdäki robotlar (kobotlar) barha köp ulanylýar, bu bolsa olaryň özboluşly howpsuzlyk we iş talaplaryna laýyk gelýän enjamlaryny talap edýär.
Ergonomika we howpsuzlyk: Robot kebşirlemesi adamyň gatnaşygyny azaldýan hem bolsa, enjamlaryň dizaýny howpsuzlygy ileri tutmalydyr. Ýiti gyralar, gysymly ýerler we agyr bölekler iň pes derejede bolmaly. Mundan başga-da, enjamlaryň iş böleklerini aňsat ýüklemek we düşürmek üçin dizaýn edilmegi gerek, bu bolsa operatoryň şikeslenme howpuny azaldýar.
Armatura dizaýnynda täze tendensiýalar
Akylly enjamlar: IoT (Zatlaryň Interneti) tehnologiýasynyň kebşirleýji enjamlara integrasiýa edilmegi oýnuň düzgünlerini üýtgedýär. Datçikler bilen enjamlaşdyrylan akylly enjamlar gysyş güýjüni, temperaturany we deňleşdirmegi real wagt režiminde gözegçilik edip bilýär. Bu maglumatlar tehniki hyzmat zerurlyklaryny çaklamak, kebşirleýji enjamlaryň parametrlerini optimizirlemek we yzygiderli hili üpjün etmek üçin ulanylyp bilner.
Goşmaça önümçilik: 3D çap etmek ýörite enjam böleklerini öndürmek üçin barha köp ulanylýar. Bu bolsa çalt prototipleşdirmäge, material ýitgilerini azaltmaga we däp bolan işleme usullary bilen gazanmagy kyn bolan çylşyrymly geometriýalary döretmäge mümkinçilik berýär.
Ýeňil dizaýn: Elektrik ulaglarynyň we ýeňil materiallaryň artmagy bilen, enjamlar uglerod süýümi we ösen polimerler ýaly täze materiallary ulanmak üçin uýgunlaşmalydyr. Ýokary berklikli erginlerden ýa-da kompozitlerden ýasalan ýeňil enjamlar energiýa netijeliligini ýokarlandyryp we robot ulgamlarynyň aşynmagyny azaldyp biler.
Durnuklylyk: Senagatlar daşky gurşawa täsirini azaltmaga ünsi jemleýän mahaly, enjam dizaýnerleri ekologiýa taýdan arassa materiallary we prosesleri öwrenýärler. Gaýtadan işlenip bolýan materiallar, energiýa tygşytlaýjy önümçilik usullary we materiallaryň ulanylyşyny azaldýan dizaýnlar ileri tutulýan ugurlara öwrülýär.
Netije
Robot kebşirleme enjamlarynyň dizaýny robototehnika, material ylmy we önümçilik tehnologiýalaryndaky ösüşler bilen birlikde ösüşini dowam etdirýän dinamiki ugurdyr. Inženerler takyklygy, çeýeligi we innowasiýany ileri tutmak bilen diňe bir robot kebşirleme ulgamlarynyň işini ýokarlandyrýan däl, eýsem üýtgeýän täze pudagyň meselelerine hem jogap berýän enjamlary döredip bilerler. Akylly tehnologiýalar we durnukly tehnologiýalar meşhurlyk gazanansoň, robot kebşirleme enjamlarynyň dizaýnynyň geljegi hem gyzykly, hem-de özgerdiji bolmagy wada berýär.
Ýerleşdirilen wagty: 2025-nji ýylyň 11-nji fewraly

.png)
.png)